Aucun résumé des modifications |
Aucun résumé des modifications |
||
| (6 versions intermédiaires par le même utilisateur non affichées) | |||
| Ligne 1 : | Ligne 1 : | ||
{{Tuto Details | {{Tuto Details | ||
|Main_Picture=Petit_bot_2. | |Main_Picture=Petit_bot_2.0_avec_un_esp32_IMG_20261006_110206.jpg | ||
|Licences=Attribution (CC-BY) | |Licences=Attribution (CC-BY) | ||
|Description=Fabriquer un petit robot a roues, controle depuis un smartphone, sans aucune application a installer | |Description=Fabriquer un petit robot a roues, controle depuis un smartphone, sans aucune application a installer | ||
|Disciplines scientifiques=Arduino, Mechanics | |Disciplines scientifiques=Arduino, Mechanics, Physics | ||
|Difficulty=Expert | |Difficulty=Expert | ||
|Duration=120 | |Duration=120 | ||
| Ligne 14 : | Ligne 14 : | ||
{{Materials | {{Materials | ||
|ItemList={{ItemList | |ItemList={{ItemList | ||
|Item=Bois | |||
}}{{ItemList | |||
|Item=ESP32 | |Item=ESP32 | ||
}}{{ItemList | |||
|Item=Câble USB - micro-USB | |||
}}{{ItemList | }}{{ItemList | ||
|Item=Câble Dupont | |Item=Câble Dupont | ||
}}{{ItemList | }}{{ItemList | ||
|Item= | |Item=Servomoteur | ||
}}{{ItemList | }}{{ItemList | ||
|Item= | |Item=Roue pour servomoteur | ||
}}{{ItemList | }}{{ItemList | ||
|Item= | |Item=Connecteurs Wago | ||
}}{{ItemList | }}{{ItemList | ||
|Item= | |Item=LED | ||
}}{{ItemList | }}{{ItemList | ||
|Item= | |Item=Résistance | ||
}} | }} | ||
|Prerequisites={{Prerequisites | |Prerequisites={{Prerequisites | ||
| Ligne 32 : | Ligne 36 : | ||
}}{{Prerequisites | }}{{Prerequisites | ||
|Prerequisites=Jeu du robot | |Prerequisites=Jeu du robot | ||
}} | }}{{Prerequisites}} | ||
|Tuto_Attachments={{Tuto Attachments | |Tuto_Attachments={{Tuto Attachments | ||
|Attachment=Petit_bot_2. | |Attachment=Petit_bot_2.0_avec_un_esp32_Mini_sumobot_v2.ino | ||
}}{{Tuto Attachments | }}{{Tuto Attachments | ||
|Attachment=Petit_bot_2. | |Attachment=Petit_bot_2.0_avec_un_esp32_Petit_bot_v2.svg | ||
}}{{Tuto Attachments}} | }}{{Tuto Attachments}}{{Tuto Attachments}} | ||
}} | }} | ||
{{Tuto Step | {{Tuto Step | ||
|Step_Title=Préparation du materiel | |Step_Title=Préparation du materiel | ||
|Step_Content=4 | |Step_Content=1 coupleur pour 4 piles AA | ||
4 piles AA | |||
1 Carte de développement ESP32 (de préférence standard) +cable pour sa programmation) | |||
2 servomoteurs miniature à '''rotation continue''' | |||
2 roues pour les servos | |||
Mdf ou CTP 3mm (27 cm x 24 cm) | |||
Colle à bois et colle chaude | |||
2 connecteurs rapides Wago à 5 contacts | |||
2 câbles Dupont rouges M/M | |||
2 câbles Dupont noir M/M | |||
2 câbles Dupont non rouge et non noir M/Mou M/F | |||
1 câble Dupont noir M/F | |||
1 câble Dupont rouge M/F | |||
'''Option pour les phares :''' | |||
2 leds blanches | |||
2 résistances de 62 ohms | |||
1 câble Dupont noir M/x (couper l’extrémité x) | |||
1 câbles Dupont non rouge et non noir F/x (couper l’ extrémités x) | |||
|Step_Picture_00=Petit_bot_2. | |||
|Step_Picture_01=Petit_bot_2. | Un peu de fil électrique fin (10 cm environ) | ||
|Step_Picture_02=Petit_bot_2. | |||
Nécessaire pour réaliser des soudures électroniques | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_143345.jpg | |||
|Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261005_142717.jpg | |||
|Step_Picture_02=Petit_bot_2.0_avec_un_esp32_IMG_20261005_143101.jpg | |||
}} | }} | ||
{{Tuto Step | {{Tuto Step | ||
|Step_Title= | |Step_Title=Montage du robot | ||
|Step_Content= | |Step_Content=#Découper les pièces du boitier à la découpeuse laser | ||
#Coller à la colle à bois, 2 reglettes D sur les flancs B et C. Attention à leur positionnement, les pièces B et C doivent être symétriques. | |||
#Coller , à la colle à bois, les flancs B et C ainsi que l’arrière F et l’avant G sur le fond A | |||
#Emboiter les deux pièces I et J l'une dans l'autre et collez les sous le boitier | |||
<br /> | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_143345.jpg | |||
|Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261005_143907.jpg | |||
|Step_Picture_02=Petit_bot_2.0_avec_un_esp32_IMG_20261005_144249.jpg | |||
|Step_Picture_03=Petit_bot_2.0_avec_un_esp32_IMG_20261005_151132.jpg | |||
}} | |||
{{Tuto Step | |||
|Step_Title=Programmation et circuit électrique | |||
|Step_Content=Pendant que la colle sèche, Programmer l'ESP à l'aide du programme fourni puis réaliser le circuit électrique : | |||
#A l’aide des fils rouge M/M, relier chaque fil rouge des servomoteurs à un connecteur wago. Les deux fils vont sur le même connecteur. | |||
#A l'aide des fils noir M/M relier chaque fil marron des servomotaurs au deuxième connecteur Wago | |||
#Relier le fil rouge M/F au waggo reliés aux fils rouge d'un côté et de l'autre côté à la broche "Vin" de l'ESP 32 | |||
#Relier le fil noir M/F au wago reliés aux fils noirs d'un côté et de l'autre côté à la broche "GND" de l'ESP32 | |||
#Relier un des fils de couleurs au fil orange d'un servomoteur d'un côté et, de l'autre côté à la broche "GPIO25" ou "D25" (selon sa désignation sur la carte ESP32). | |||
#Relier l'autre fil de couleur au fil orange del'autre servomoteur d'un côté et, de l'autre côté à la broche "GPIO26" ou "D26" (selon sa désignation sur la carte ESP32). | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_144651.jpg | |||
|Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261005_144944.jpg | |||
|Step_Picture_00=Petit_bot_2. | |Step_Picture_02=Petit_bot_2.0_avec_un_esp32_IMG_20261005_145119.jpg | ||
|Step_Picture_01=Petit_bot_2. | |Step_Picture_03=Petit_bot_2.0_avec_un_esp32_IMG_20261005_145226.jpg | ||
|Step_Picture_02=Petit_bot_2. | |Step_Picture_04=Petit_bot_2.0_avec_un_esp32_IMG_20261005_145553.jpg | ||
|Step_Picture_03=Petit_bot_2. | |Step_Picture_05=Petit_bot_2.0_avec_un_esp32_IMG_20261005_145717.jpg | ||
|Step_Picture_04=Petit_bot_2. | |||
}} | }} | ||
{{Tuto Step | {{Tuto Step | ||
|Step_Title= | |Step_Title=Essais | ||
|Step_Content= | |Step_Content=#Insérez les piles dans le coupleur. ATTENTiON : les fils ne doivent pas se toucher. Branchez le fil noir du coupleur de piles sur le Wago avec les fils noirs. | ||
#Inserez le fil rouge dans le wago avec les fils rouges (pas de photo) | |||
#Sur un téléphone portable ou une tablette ou un ordinateur équipé de Wifi : (pas de photo) | |||
#*Interdire les données mobiles | |||
#*Chercher le réseau Wifi créé par le robot : "Robot_xxxxx" où xxxxx représente un nombre aléatoire. Le mot de passe est "robotsumo" | |||
#*Une fois connecté, ouvrir un navigateur (Chrome, firefox, safari...) et saisir l'adresse : 192.168.1.1 L'interface de commande du robot doit s'ouvrir. | |||
#Sous chaque servomoteur il y a un petit potentiometre que l'on peut touner délicatement . Si un servomoteur tourne, alors que l'on ne touche à rien sur le téléphone, il faut tourner le potentiomètre dans un sens ou dans l'autre pour que le servomoteur s'arrête | |||
#En actionnant les deux "joystick" de la commande sur le téléphone, les servomteurs doivent se mettre à tourner (faire du bruit). | |||
Débrancher le fil rouge du coupleur de piles du wago | |||
|Step_Picture_00=Petit_bot_2. | |Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_150504.jpg | ||
|Step_Picture_01=Petit_bot_2. | |Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261006_092443.jpg | ||
}} | }} | ||
{{Tuto Step | {{Tuto Step | ||
|Step_Title= | |Step_Title=Option : pose des phares | ||
|Step_Content= | |Step_Content=#Emboiter une led dans chaque trou de la face avanten orientant les plus longues des pattes l'une vers l'autre et les plier les à angle droit l'une vers l'autre. | ||
#Couper les pattes des leds et celles des resistances pour pouvoir les souder "en ligne". | |||
#Plier les pattes restantes des leds pour les faire s'aligner et souder le bout de fil dessus. | |||
#Couper l'extrémité non femelle du fil de couleur et souder la à l'intersection des resistances | |||
#Couper l'extrémité non mâle du fil noir. Souder cette extrémité sur la patte d'une led. | |||
#Brancher le fil de couleur sur la broche "GPIO19" ou "D19" de l'ESP et le fil noir sur le Wago des fils noirs (pas de photo). | |||
<br /> | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_151825.jpg | |||
|Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261005_152354.jpg | |||
|Step_Picture_02=Petit_bot_2.0_avec_un_esp32_IMG_20261005_152830.jpg | |||
|Step_Picture_03=Petit_bot_2.0_avec_un_esp32_IMG_20261005_152936.jpg | |||
|Step_Picture_04=Petit_bot_2.0_avec_un_esp32_IMG_20261005_153207.jpg | |||
}} | }} | ||
{{Tuto Step | {{Tuto Step | ||
|Step_Title= | |Step_Title=Option essai des phares | ||
|Step_Content= | |Step_Content=Reprenez les points 1, 2 et 3 de l'étape 4 (mise sous tension et connection au robot) | ||
* | *Appuyez sur le bouton Phares : off, les phares doivent s'allumer et s'éteindre à la deuxième sollicitation. | ||
Débrancher le fil rouge du coupleur de piles du wago | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_153639.jpg | |||
}} | |||
{{Tuto Step | |||
|Step_Title=Assemblage du robot | |||
|Step_Content=#Inserer les servomoteurs dans leurs logement, de l'interieur en plaçant l'axe de sortie vers l'arrière du robot et collez les à la colle chaude | |||
#Coller le coupleur de piles à la colle chaude sur le fond du robot en le posant sur les servomoteurs. | |||
#Si les phares sont installés, coller les phares dans les trous à l'avant du robot (sur la photo le coupleur de piles a été enlevé. | |||
#Inserer toute l'électronique dans le corps du robot en gardant le fil rouge des piles et le wago des fils rouge sur le dessus | |||
#Visser une roue sur chaque servomoteur | |||
|Step_Picture_00=Petit_bot_2.0_avec_un_esp32_IMG_20261005_153922.jpg | |||
|Step_Picture_01=Petit_bot_2.0_avec_un_esp32_IMG_20261006_094453.jpg | |||
|Step_Picture_02=Petit_bot_2.0_avec_un_esp32_IMG_20261005_154609.jpg | |||
|Step_Picture_03=Petit_bot_2.0_avec_un_esp32_IMG_20261005_154652.jpg | |||
|Step_Picture_04=Petit_bot_2.0_avec_un_esp32_IMG_20261006_095402.jpg | |||
}} | }} | ||
{{Notes | {{Notes | ||
Dernière version du 9 novembre 2026 à 10:18
Fabriquer un petit robot a roues, controle depuis un smartphone, sans aucune application a installer

Difficulté
Expert
Durée
120 minute(s)
Disciplines scientifiques
Arduino, Mécanique, Physique
Introduction
==== Construction d'un petit robot à deux roues motrices piloté depuis un smartphone via le WiFi, sans aucune application à installer. Une carte ESP32 crée son propre réseau et héberge une page de contrôle avec un joystick tactile. ====
- Matériel et outils
- Expériences pré-requises
- Fichiers
Bois <div> </div><div>Planche en bois. Image de wikipedia Cleonard1973 / CC BY-SA (https://creativecommons.org/licenses/by-sa/4.0)
 </div><div>Planche en bois. Image de wikipedia Cleonard1973 / CC BY-SA (https://creativecommons.org/licenses/by-sa/4.0)
ESP32 <div> </div><div>L'ESP32 est un microcontrôleur basse consomation qui possède le WIFI et le bluetooth.
 </div><div>L'ESP32 est un microcontrôleur basse consomation qui possède le WIFI et le bluetooth.
Câble USB - micro-USB <div> </div><div>Le terme anglais Universal Serial Bus ou USB (en français bus universel en série) est une norme relative à un bus informatique en série qui sert à connecter des périphériques informatiques à un ordinateur ou à tout type d'appareil prévu à cet effet (tablette, smartphone, etc.).
 </div><div>Le terme anglais Universal Serial Bus ou USB (en français bus universel en série) est une norme relative à un bus informatique en série qui sert à connecter des périphériques informatiques à un ordinateur ou à tout type d'appareil prévu à cet effet (tablette, smartphone, etc.).
Câble Dupont <div> </div><div>Les câbles de connexion servent à créer rapidement des liaisons électriques sur des platines de prototypage sans avoir besoin de faire des soudures.
 </div><div>Les câbles de connexion servent à créer rapidement des liaisons électriques sur des platines de prototypage sans avoir besoin de faire des soudures.
Servomoteur <div> </div><div>Un servomoteur (couramment appelé "servo" du latin "servus" signifiant "esclave") est un moteur capable de maintenir une opposition à un effort statique et dont la position est vérifiée en continu et corrigée en fonction de la mesure.
 </div><div>Un servomoteur (couramment appelé "servo" du latin "servus" signifiant "esclave") est un moteur capable de maintenir une opposition à un effort statique et dont la position est vérifiée en continu et corrigée en fonction de la mesure.
Roue pour servomoteur <div>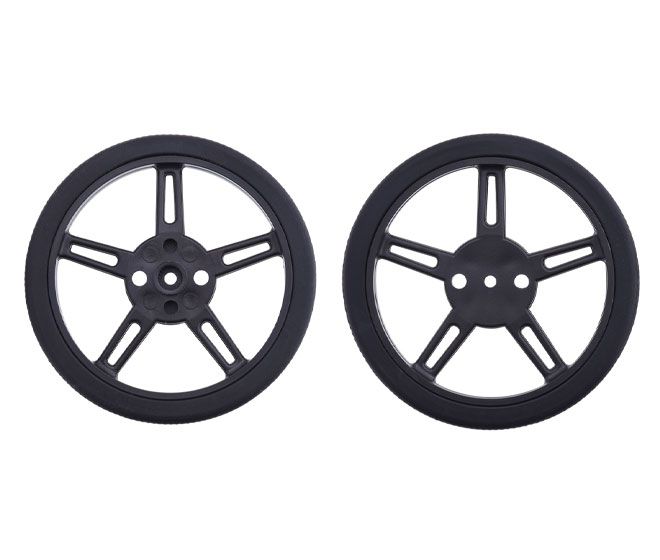 </div><div>Roue pour servomoteur
 </div><div>Roue pour servomoteur
Connecteurs Wago <div> </div><div>Le connecteur Wago est un dispositif de raccordement électrique rapide qui permet de relier plusieurs fils entre eux sans soudure ni vis
 </div><div>Le connecteur Wago est un dispositif de raccordement électrique rapide qui permet de relier plusieurs fils entre eux sans soudure ni vis
LED <div> </div><div>LED signifie Light Emiting Diod (Diode Electro-Luminescente).
 </div><div>LED signifie Light Emiting Diod (Diode Electro-Luminescente).
Résistance <div> </div><div>Une résistance est un composant électronique ou électrique dont la principale caractéristique est d'opposer une plus ou moins grande résistance (mesurée en ohms) à la circulation du courant électrique.
 </div><div>Une résistance est un composant électronique ou électrique dont la principale caractéristique est d'opposer une plus ou moins grande résistance (mesurée en ohms) à la circulation du courant électrique.
Étape 1 - Préparation du materiel
1 coupleur pour 4 piles AA
4 piles AA
1 Carte de développement ESP32 (de préférence standard) +cable pour sa programmation)
2 servomoteurs miniature à rotation continue
2 roues pour les servos
Mdf ou CTP 3mm (27 cm x 24 cm)
Colle à bois et colle chaude
2 connecteurs rapides Wago à 5 contacts
2 câbles Dupont rouges M/M
2 câbles Dupont noir M/M
2 câbles Dupont non rouge et non noir M/Mou M/F
1 câble Dupont noir M/F
1 câble Dupont rouge M/F
Option pour les phares :
2 leds blanches
2 résistances de 62 ohms
1 câble Dupont noir M/x (couper l’extrémité x)
1 câbles Dupont non rouge et non noir F/x (couper l’ extrémités x)
Un peu de fil électrique fin (10 cm environ)
Nécessaire pour réaliser des soudures électroniques


Étape 2 - Montage du robot
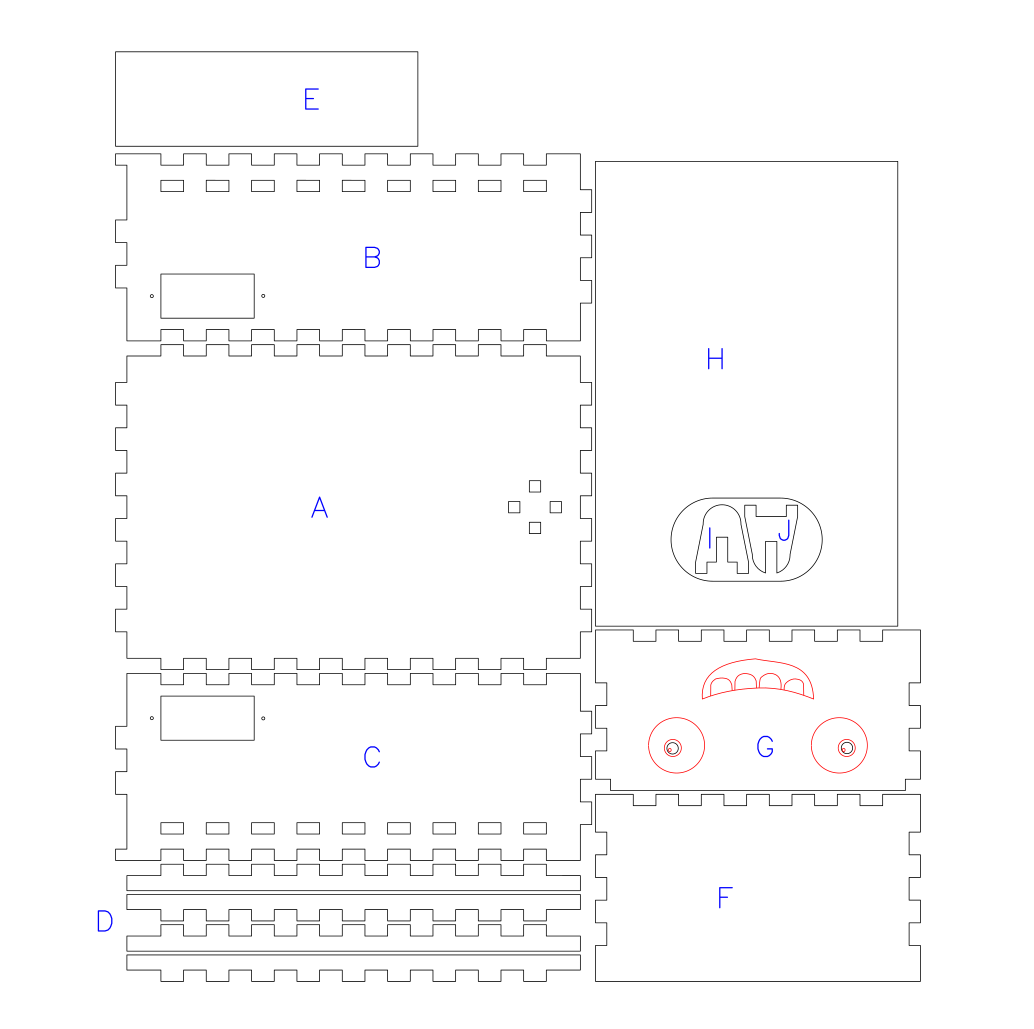
- Découper les pièces du boitier à la découpeuse laser
- Coller à la colle à bois, 2 reglettes D sur les flancs B et C. Attention à leur positionnement, les pièces B et C doivent être symétriques.
- Coller , à la colle à bois, les flancs B et C ainsi que l’arrière F et l’avant G sur le fond A
- Emboiter les deux pièces I et J l'une dans l'autre et collez les sous le boitier


Étape 3 - Programmation et circuit électrique
Pendant que la colle sèche, Programmer l'ESP à l'aide du programme fourni puis réaliser le circuit électrique :
- A l’aide des fils rouge M/M, relier chaque fil rouge des servomoteurs à un connecteur wago. Les deux fils vont sur le même connecteur.
- A l'aide des fils noir M/M relier chaque fil marron des servomotaurs au deuxième connecteur Wago
- Relier le fil rouge M/F au waggo reliés aux fils rouge d'un côté et de l'autre côté à la broche "Vin" de l'ESP 32
- Relier le fil noir M/F au wago reliés aux fils noirs d'un côté et de l'autre côté à la broche "GND" de l'ESP32
- Relier un des fils de couleurs au fil orange d'un servomoteur d'un côté et, de l'autre côté à la broche "GPIO25" ou "D25" (selon sa désignation sur la carte ESP32).
- Relier l'autre fil de couleur au fil orange del'autre servomoteur d'un côté et, de l'autre côté à la broche "GPIO26" ou "D26" (selon sa désignation sur la carte ESP32).


Étape 4 - Essais
- Insérez les piles dans le coupleur. ATTENTiON : les fils ne doivent pas se toucher. Branchez le fil noir du coupleur de piles sur le Wago avec les fils noirs.
- Inserez le fil rouge dans le wago avec les fils rouges (pas de photo)
- Sur un téléphone portable ou une tablette ou un ordinateur équipé de Wifi : (pas de photo)
- Interdire les données mobiles
- Chercher le réseau Wifi créé par le robot : "Robot_xxxxx" où xxxxx représente un nombre aléatoire. Le mot de passe est "robotsumo"
- Une fois connecté, ouvrir un navigateur (Chrome, firefox, safari...) et saisir l'adresse : 192.168.1.1 L'interface de commande du robot doit s'ouvrir.
- Sous chaque servomoteur il y a un petit potentiometre que l'on peut touner délicatement . Si un servomoteur tourne, alors que l'on ne touche à rien sur le téléphone, il faut tourner le potentiomètre dans un sens ou dans l'autre pour que le servomoteur s'arrête
- En actionnant les deux "joystick" de la commande sur le téléphone, les servomteurs doivent se mettre à tourner (faire du bruit).
Débrancher le fil rouge du coupleur de piles du wago


Étape 5 - Option : pose des phares
- Emboiter une led dans chaque trou de la face avanten orientant les plus longues des pattes l'une vers l'autre et les plier les à angle droit l'une vers l'autre.
- Couper les pattes des leds et celles des resistances pour pouvoir les souder "en ligne".
- Plier les pattes restantes des leds pour les faire s'aligner et souder le bout de fil dessus.
- Couper l'extrémité non femelle du fil de couleur et souder la à l'intersection des resistances
- Couper l'extrémité non mâle du fil noir. Souder cette extrémité sur la patte d'une led.
- Brancher le fil de couleur sur la broche "GPIO19" ou "D19" de l'ESP et le fil noir sur le Wago des fils noirs (pas de photo).


Étape 6 - Option essai des phares
Reprenez les points 1, 2 et 3 de l'étape 4 (mise sous tension et connection au robot)
- Appuyez sur le bouton Phares : off, les phares doivent s'allumer et s'éteindre à la deuxième sollicitation.
Débrancher le fil rouge du coupleur de piles du wago

Étape 7 - Assemblage du robot
- Inserer les servomoteurs dans leurs logement, de l'interieur en plaçant l'axe de sortie vers l'arrière du robot et collez les à la colle chaude
- Coller le coupleur de piles à la colle chaude sur le fond du robot en le posant sur les servomoteurs.
- Si les phares sont installés, coller les phares dans les trous à l'avant du robot (sur la photo le coupleur de piles a été enlevé.
- Inserer toute l'électronique dans le corps du robot en gardant le fil rouge des piles et le wago des fils rouge sur le dessus
- Visser une roue sur chaque servomoteur


Comment ça marche ?
Observations : que voit-on ?
Au repos, le robot est immobile et silencieux. Quand on glisse le doigt sur le joystick de la page web, les roues se mettent à tourner dans le sens correspondant et le robot se déplace presque instantanément. Dès qu'on relâche, il s'arrête.
Mise en garde : qu'est-ce qui pourrait faire rater l'expérience ?
- La masse non commune : si le GND des servos n'est pas relié au GND de l'ESP32, les moteurs ont un comportement aléatoire.
- L'alimentation trop faible : alimentés par la broche 3V3, les servos manquent de puissance ; en mouvement ils peuvent priver la carte de courant et faire disparaître le WiFi. Une alimentation externe règle le problème.
- Les servos branchés pendant le flashage : interférences, échec du téléversement. Toujours les débrancher pour flasher.
- Le cache du navigateur : si la page de contrôle semble « ancienne » ou buguée, la recharger en navigation privée.
- Un servo qui tourne seul à l'arrêt : c'est le réglage neutre du SG90 360°.
Explications
Pour bouger, le robot a besoin de trois ingrédients : de la mécanique (les roues et les servos), de l'électronique (la carte et l'alimentation) et de la programmation (le code installé sur l'ESP32). La carte envoie à chaque servomoteur un signal électrique sur son fil orange. Ce signal est une suite d'impulsions très régulières (modulation de largeur d'impulsion, ou PWM) : c'est la durée de chaque impulsion qui dit au servo dans quel sens et à quelle vitesse tourner. En commandant indépendamment la roue gauche et la roue droite, on obtient toutes les directions : les deux en avant = tout droit ; une plus vite que l'autre = virage ; sens opposés = rotation sur place. C'est le principe de la conduite différentielle (le même que sur un char ou une pelleteuse).
Plus d'explications
L'ESP32 fait deux métiers en même temps. D'une part il crée un point d'accès WiFi (un réseau « ESP32-Robot » avec une adresse fixe, 192.168.4.1) et joue le rôle de petit serveur web : quand le téléphone demande la page, l'ESP32 lui envoie le code HTML et JavaScript de la manette. D'autre part, quand on bouge le joystick, le navigateur renvoie discrètement les coordonnées (x, y) à l'ESP32, qui les traduit en commandes pour les deux servos. Les servos SG90 « 360° » sont des servos à rotation continue : la valeur envoyée ne fixe pas une position mais une vitesse de rotation. Le point neutre (arrêt) n'est jamais exactement identique d'un servo à l'autre, d'où le réglage par un petit potentiomètre interne, ou la coupure du signal à l'arrêt (ce que fait le programme pour rester silencieux).
Applications : dans la vie de tous les jours
La conduite différentielle se retrouve dans les robots aspirateurs, les engins de chantier à chenilles et de nombreux robots mobiles. Le principe d'un objet qui crée son propre WiFi et s'auto-pilote depuis un navigateur est celui des objets connectés (domotique, imprimantes, box de configuration d'appareils).
Éléments pédagogiques
Objectifs pédagogiques
- Câbler un circuit électronique en respectant la polarité et la masse commune.
- Comprendre le rôle des trois fils d'un servomoteur (signal, +, -).
- Découvrir qu'un objet peut être programmé puis piloté à distance.
- Aborder la notion de réseau WiFi, d'adresse et de page web embarquée.
- Comprendre la conduite différentielle (gauche/droite → direction).
- Adopter une démarche de diagnostic de panne.
Pistes pour animer l'expérience
- Décorer et personnaliser le robot (yeux mobiles, carrosserie carton, thème libre) pour se l'approprier.
- Faire varier le code : changer le nom du réseau WiFi, le mot de passe, ou la vitesse des moteurs.
- Organiser un parcours d'obstacles ou une petite course entre robots.
- Faire formuler des hypothèses : « pourquoi le robot ne va pas droit ? », puis tester les réglages.
- Ouvrir sur la question des objets connectés et de leurs usages.
Dernière modification 9/11/2026 par user:Laurent UOF.
Published